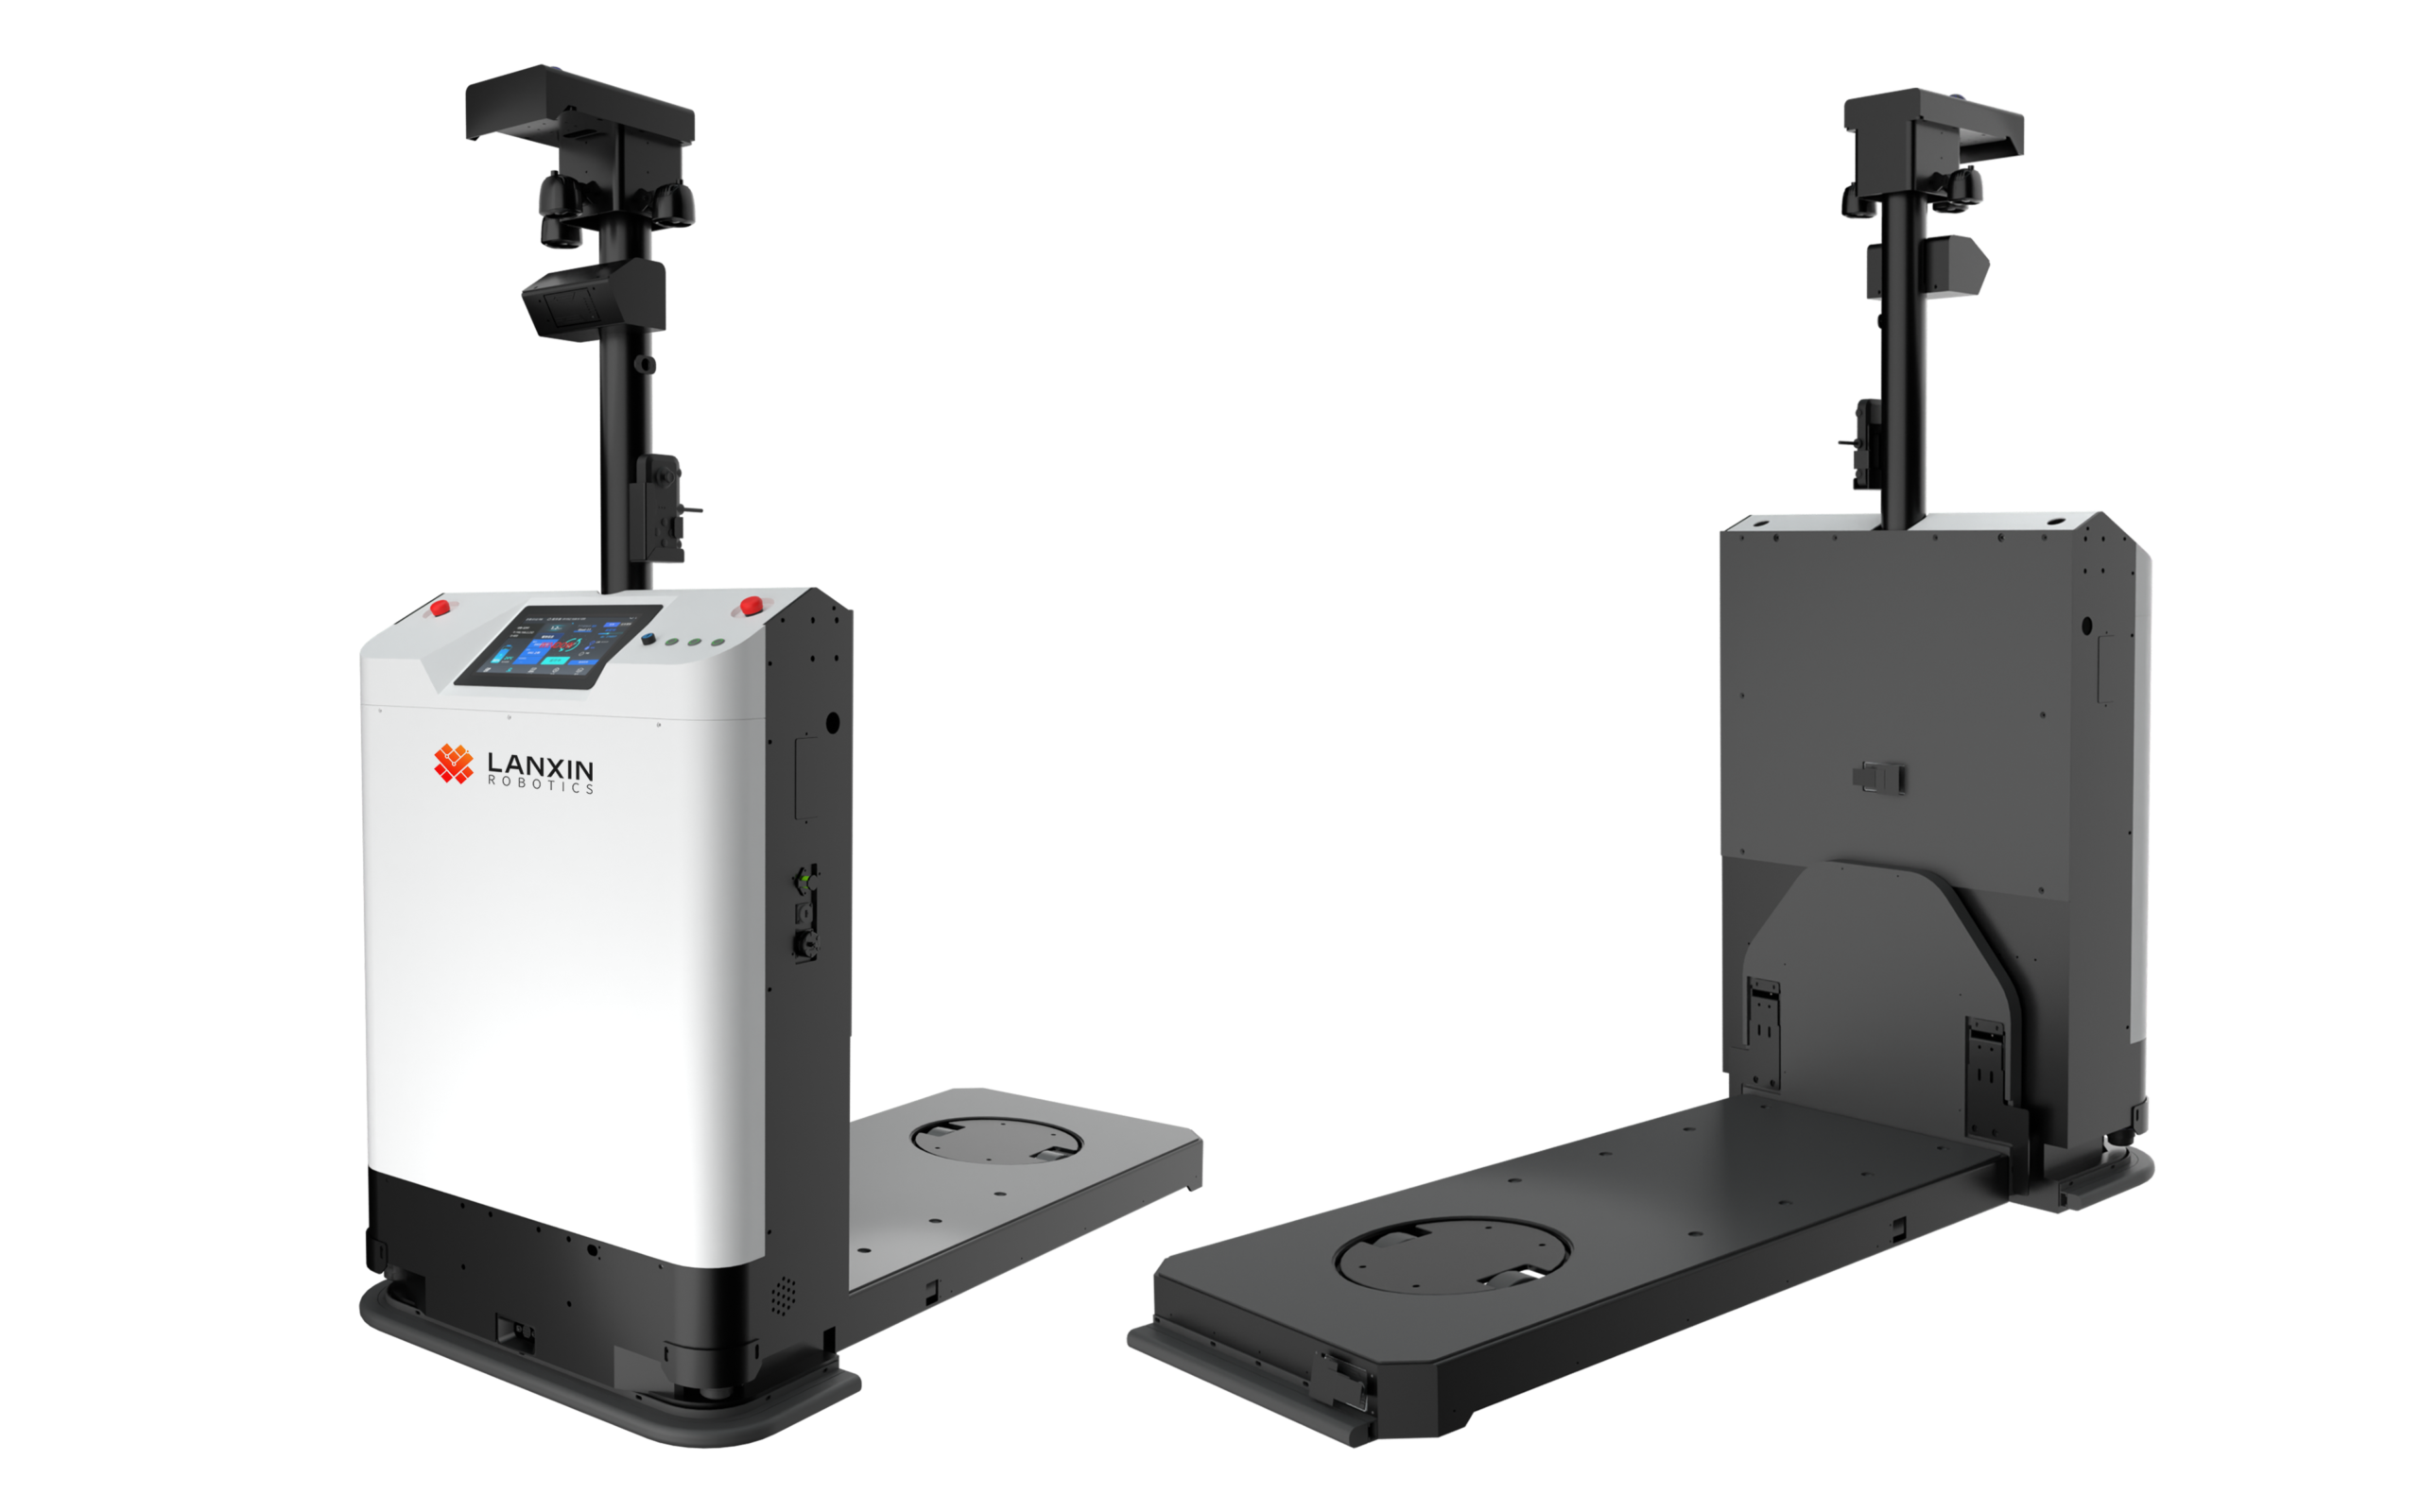
VMR-FR4800P / VMR-FL4800P
ROBOT DE MANUTENTION DE CAGES
Precision Handling for Unmatched Efficiency and Safety. This AMR Intelligent Handling Robot offers high precision and reliability with advanced vision algorithms. It autonomously adjusts for irregular pallets using natural navigation and 3D vision. Equipped with LiDAR and safety features, it ensures 360° protection. Autonomous charging allows continuous 24/7 operation, handling up to 3500mm loads for efficient logistics in e-commerce and factory warehouses.
CARACTÉRISTIQUES
Utilise le SLAM laser 3D pour le positionnement et la navigation autonomes, afin d'obtenir un positionnement précis dans des environnements complexes.
Il supporte une vitesse maximale de 2 m/s et une accélération de 0,6 m/s², ce qui améliore considérablement l'efficacité du transfert d'entrepôt.
Il utilise des modules principaux de contrôle et de gestion développés de manière indépendante, offrant un haut niveau d'intégration, de stabilité et de fiabilité.
Le système d'évitement visuel des obstacles en 3D détecte intelligemment les obstacles bas et suspendus pour une utilisation plus sûre.
Permet un mouvement omnidirectionnel et une direction à 360 degrés, ce qui offre une grande flexibilité et une bonne adaptation aux allées étroites.
MEDIA
En savoir plus sur le robot de manutention des cages
SPECS TECH
| Dimensions (L*L*H) | 1575L*800W*1850(min)H mm |
| Poids net | 400 kg |
| Diamètre de rotation | φ1800 mm |
| Charge nominale | 800KG |
| Largeur extérieure de la fourche | 580mm |
| Longueur du bras de fourche | 1250mm (y compris le capteur de bord) |
| Garde au sol (après abaissement du bras de fourche) | 120 mm |
| Garde au sol (après levage du bras de fourche) | 200mm |
| Gamme de protection | Y compris le corps et les matériaux transportés. |
| Mesures de protection | Protection à trois niveaux : décélération, arrêt progressif, arrêt d'urgence |
| Évitement d'obstacles par laser | Évitement visuel des obstacles en 3D + Évitement des obstacles par laser de fond |
| Bouton d'arrêt d'urgence | Portée d'une seule main autour du robot |
| Alarme audiovisuelle | Indication lumineuse + message audio |
| Vision 3D Évitement des obstacles | Soutien |
| Mode de conduite | Châssis omnidirectionnel |
| Mode navigation | 3D SLAM |
| Direction de la conduite | Avancer, reculer, tourner, tourner à gauche / à droite, déplacement latéral |
| Vitesse | 0~2 m/s |
| Précision de la navigation | ±10mm |
| Précision de l'amarrage | ±10mm |
| Type de batterie | LFP |
| Autonomie de la batterie | ≥8h |
| Méthode de chargement | Chargement automatique / manuel |
| Temps de charge | ≤2h |
| Cycle de vie | 1500 cycles |
| Panneau LCD | Standard |
| Indication lumineuse | État du robot, alarme de défaut, puissance de la batterie, etc. |
| Promesse sonore | Turing, alerte, lecture de musique, etc. |
| Fonctionnement des boutons | Bouton d'arrêt d'urgence, bouton de mise sous tension, bouton de fonctionnement |
| Télécommande manuelle | Soutien |
| Interface d'expansion | RJ45(100MB) |
| Scénarios d'application | Intérieur |
| Température de fonctionnement | 0~40℃ |
| Humidité | 10~90%RH, pas de condensation |
| Pente du sol | ≤ 9% / 5° |
| Hauteur de franchissement des obstacles | ≤ 15 mm |
| Largeur de l'écart | ≤ 30 mm |
| Air | Pas de poussière, pas de gaz inflammables, explosifs ou corrosifs |
| Communication en réseau | WiFi IEEE802.11 a/b/g/n/ac/ax, 5G (en option) |