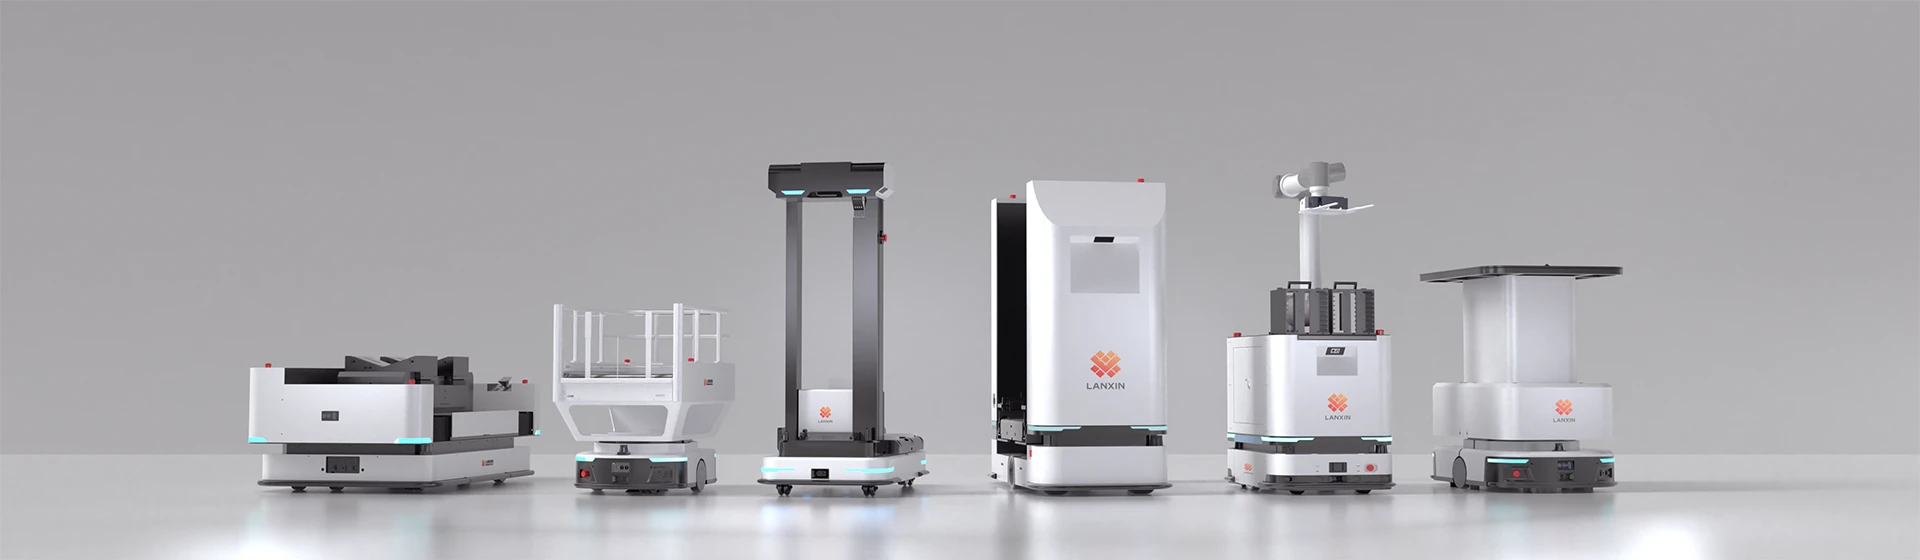
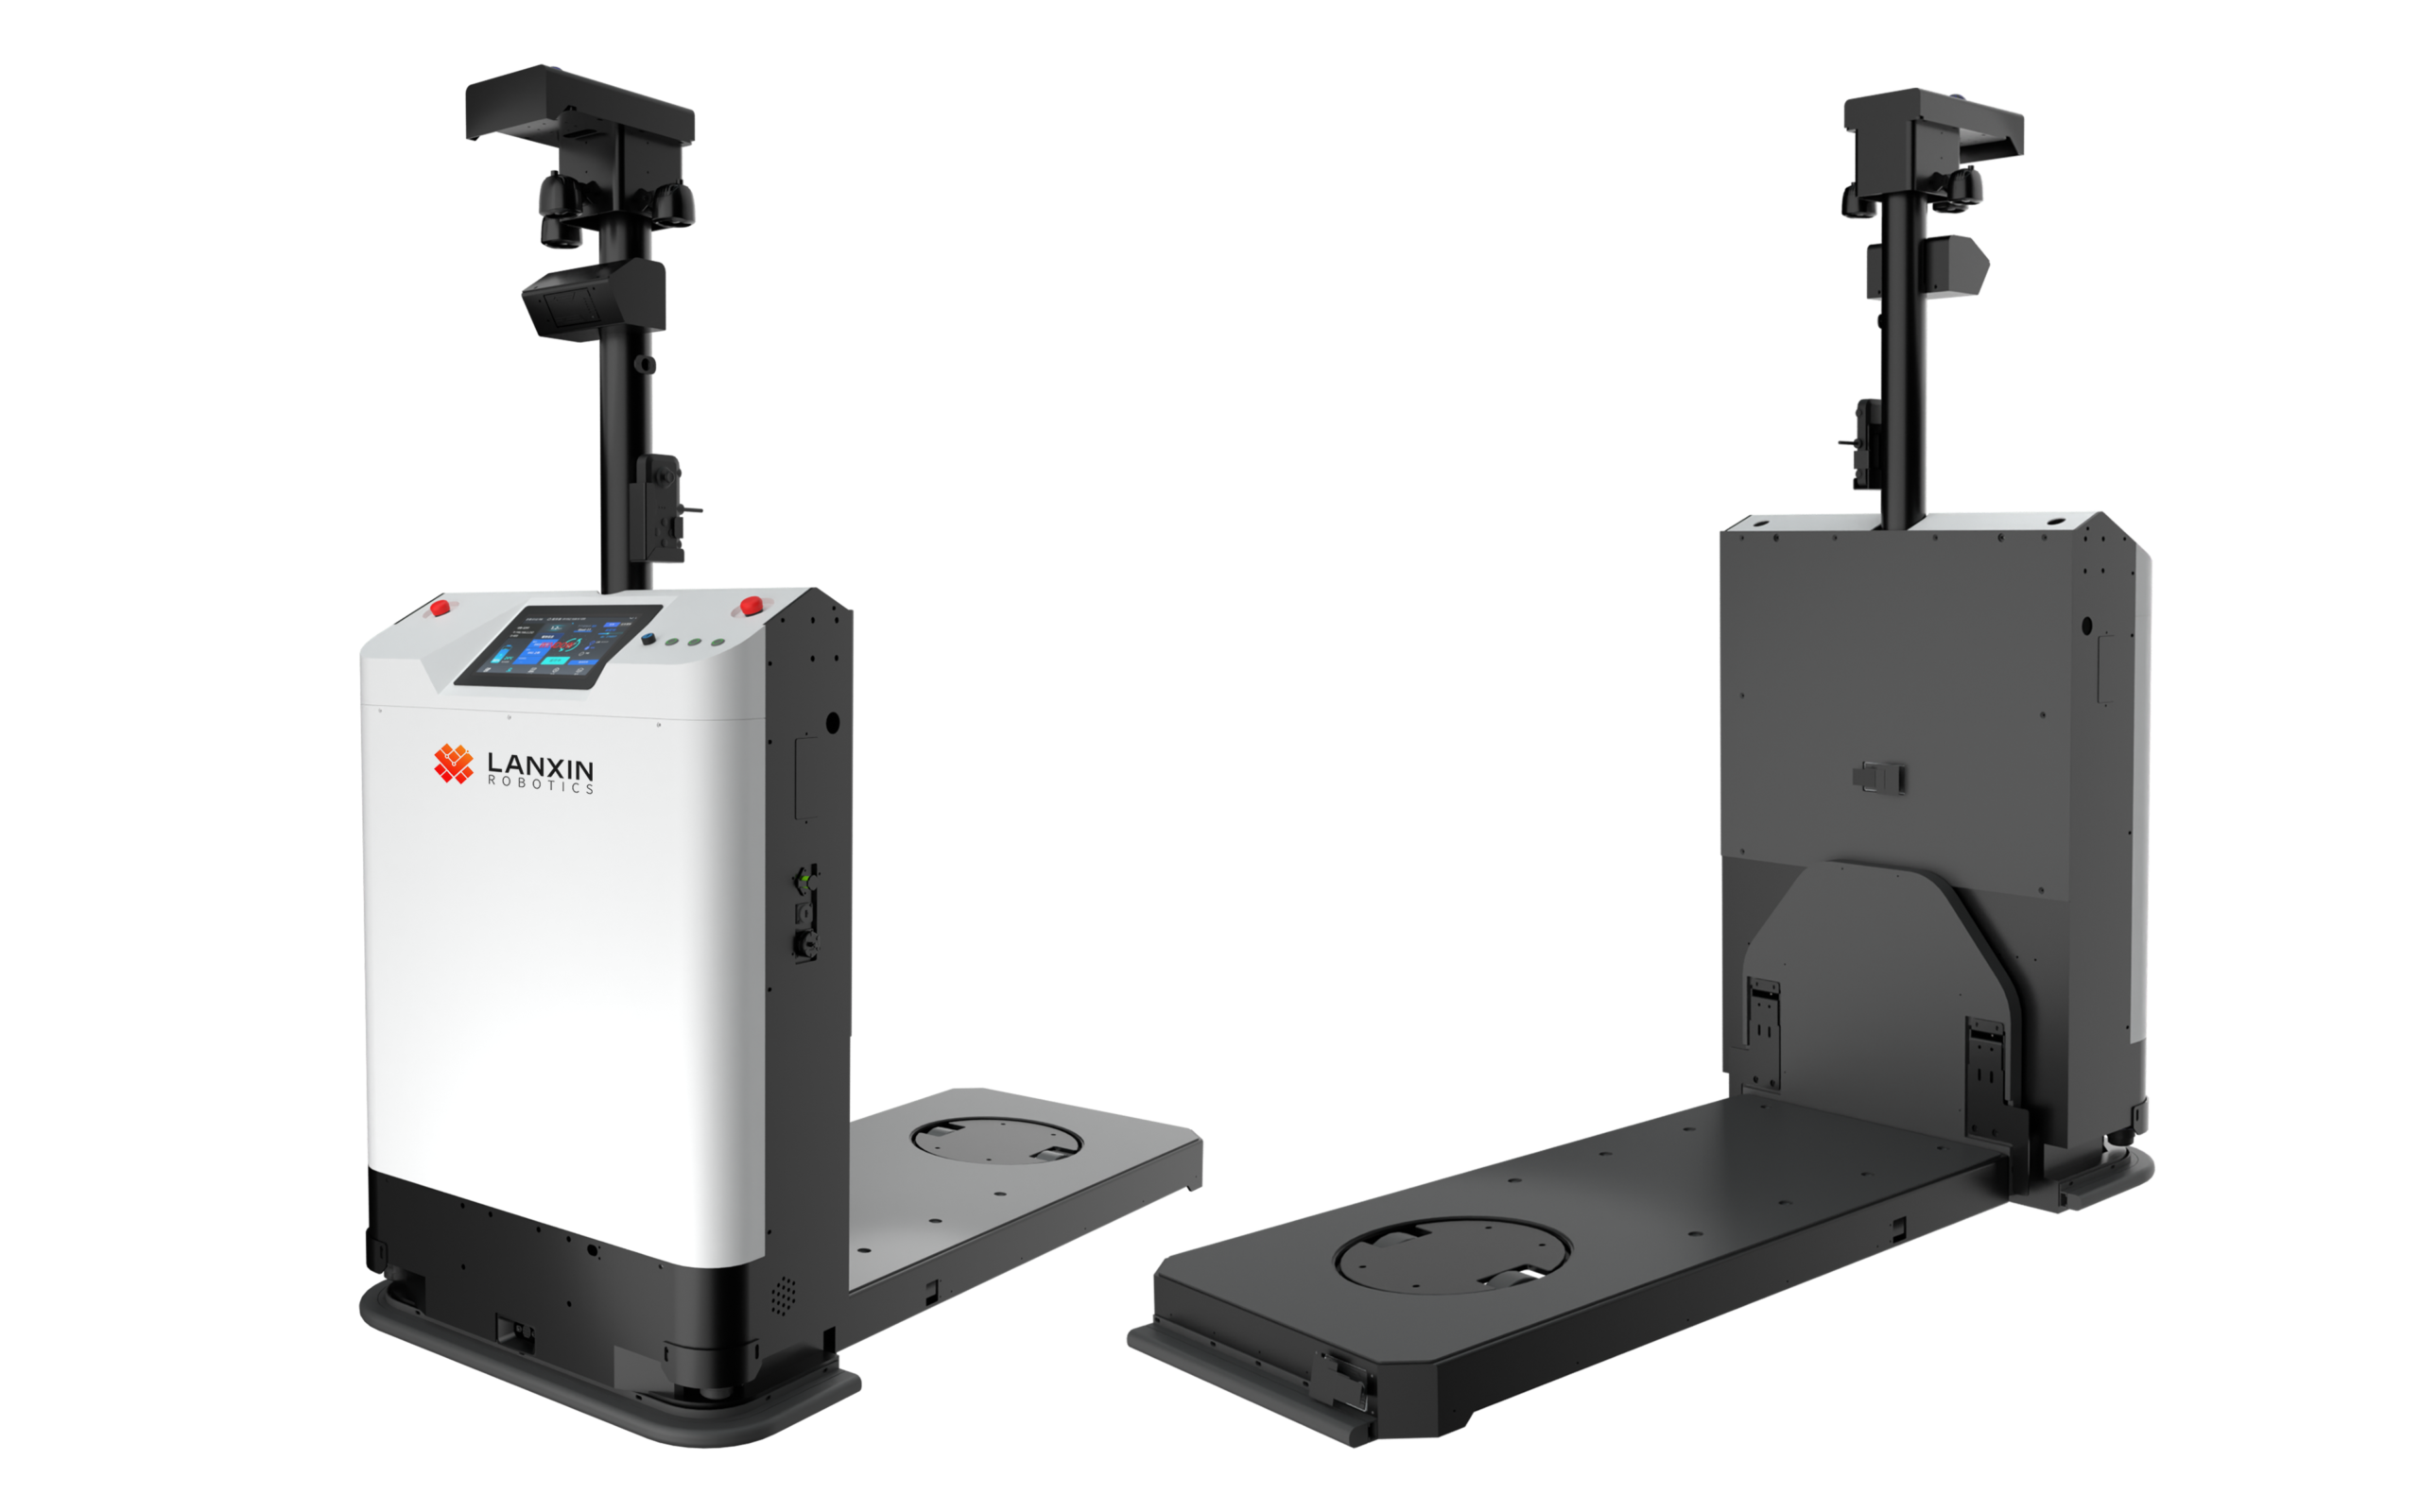
VMR-FR4800P / VMR-FL4800P
ROBOT DE MANIPULACIÓN DE JAULAS
Precision Handling for Unmatched Efficiency and Safety. This AMR Intelligent Handling Robot offers high precision and reliability with advanced vision algorithms. It autonomously adjusts for irregular pallets using natural navigation and 3D vision. Equipped with LiDAR and safety features, it ensures 360° protection. Autonomous charging allows continuous 24/7 operation, handling up to 3500mm loads for efficient logistics in e-commerce and factory warehouses.
CARACTERÍSTICAS
Utiliza SLAM láser 3D para el posicionamiento y la navegación autónomos, logrando una posición precisa en entornos complejos.
Admite una velocidad máxima de 2 m/s y una aceleración de 0,6 m/s², lo que mejora notablemente la eficacia de transferencia del almacén.
Emplea módulos principales de control y negocio desarrollados de forma independiente, que ofrecen una gran integración, estabilidad y fiabilidad.
Dispone de un sistema visual 3D para evitar obstáculos, que detecta de forma inteligente los obstáculos bajos y suspendidos para un funcionamiento más seguro.
Admite el movimiento omnidireccional y la dirección de 360 grados, lo que proporciona flexibilidad e idoneidad para pasillos estrechos.
MEDIA
Más información sobre Robot manipulador de jaulas
ESPECIFICACIONES TÉCNICAS
| Dimensiones (largo*ancho*alto) | 1575L*800W*1850(min)H mm |
| Peso neto | 400 kg |
| Diámetro de rotación | φ1800 mm |
| Carga nominal | 800KG |
| Anchura exterior de la horquilla | 580 mm |
| Longitud del brazo de la horquilla | 1250 mm (incluido el sensor de bordes) |
| Distancia al suelo (después de bajar el brazo de la horquilla) | 120 mm |
| Distancia al suelo (después de levantar el brazo de la horquilla) | 200 mm |
| Alcance de la protección | Incluidos el cuerpo y los materiales transportados. |
| Medidas de protección | Protección de tres niveles: deceleración, parada gradual, parada de emergencia |
| Sorteo de obstáculos con láser | Anulación de obstáculos visual 3D + Anulación de obstáculos láser inferior |
| Botón de parada de emergencia | Alcance de una sola mano alrededor del robot |
| Alarma audiovisual | Indicación luminosa + Aviso acústico |
| Visión 3D Evitación de obstáculos | Ayuda |
| Modo de conducción | Chasis omnidireccional |
| Modo Navegación | SLAM 3D |
| Dirección de conducción | Avance, retroceso, rotación, giro a izquierda/derecha, desplazamiento lateral |
| Velocidad | 0~2 m/s |
| Precisión de navegación | ±10mm |
| Precisión de acoplamiento | ±10mm |
| Tipo de batería | LFP |
| Duración de la batería | ≥8h |
| Método de carga | Carga automática / manual |
| Tiempo de carga | ≤2h |
| Ciclo de vida | 1500 ciclos |
| Panel LCD | Estándar |
| Indicación luminosa | Estado del robot, alarma de avería, carga de la batería, etc. |
| Aviso sonoro | Turing, aviso, reproducción de música, etc. |
| Funcionamiento de los botones | Botón de parada de emergencia, botón de encendido, botón de funcionamiento |
| Mando a distancia manual | Ayuda |
| Interfaz de expansión | RJ45(100MB) |
| Escenarios de aplicación | Interior |
| Temperatura de funcionamiento | 0~40℃ |
| Humedad | 10~90%RH, sin condensación |
| Pendiente del terreno | ≤ 9% / 5° |
| Altura libre de obstáculos | ≤ 15 mm |
| Anchura del hueco | ≤ 30 mm |
| Aire | Sin polvo ni gases inflamables, explosivos o corrosivos |
| Comunicación en red | WiFi IEEE802.11 a/b/g/n/ac/ax, 5G (opcional) |