

VMR-FR4800P / VMR-FL4800P
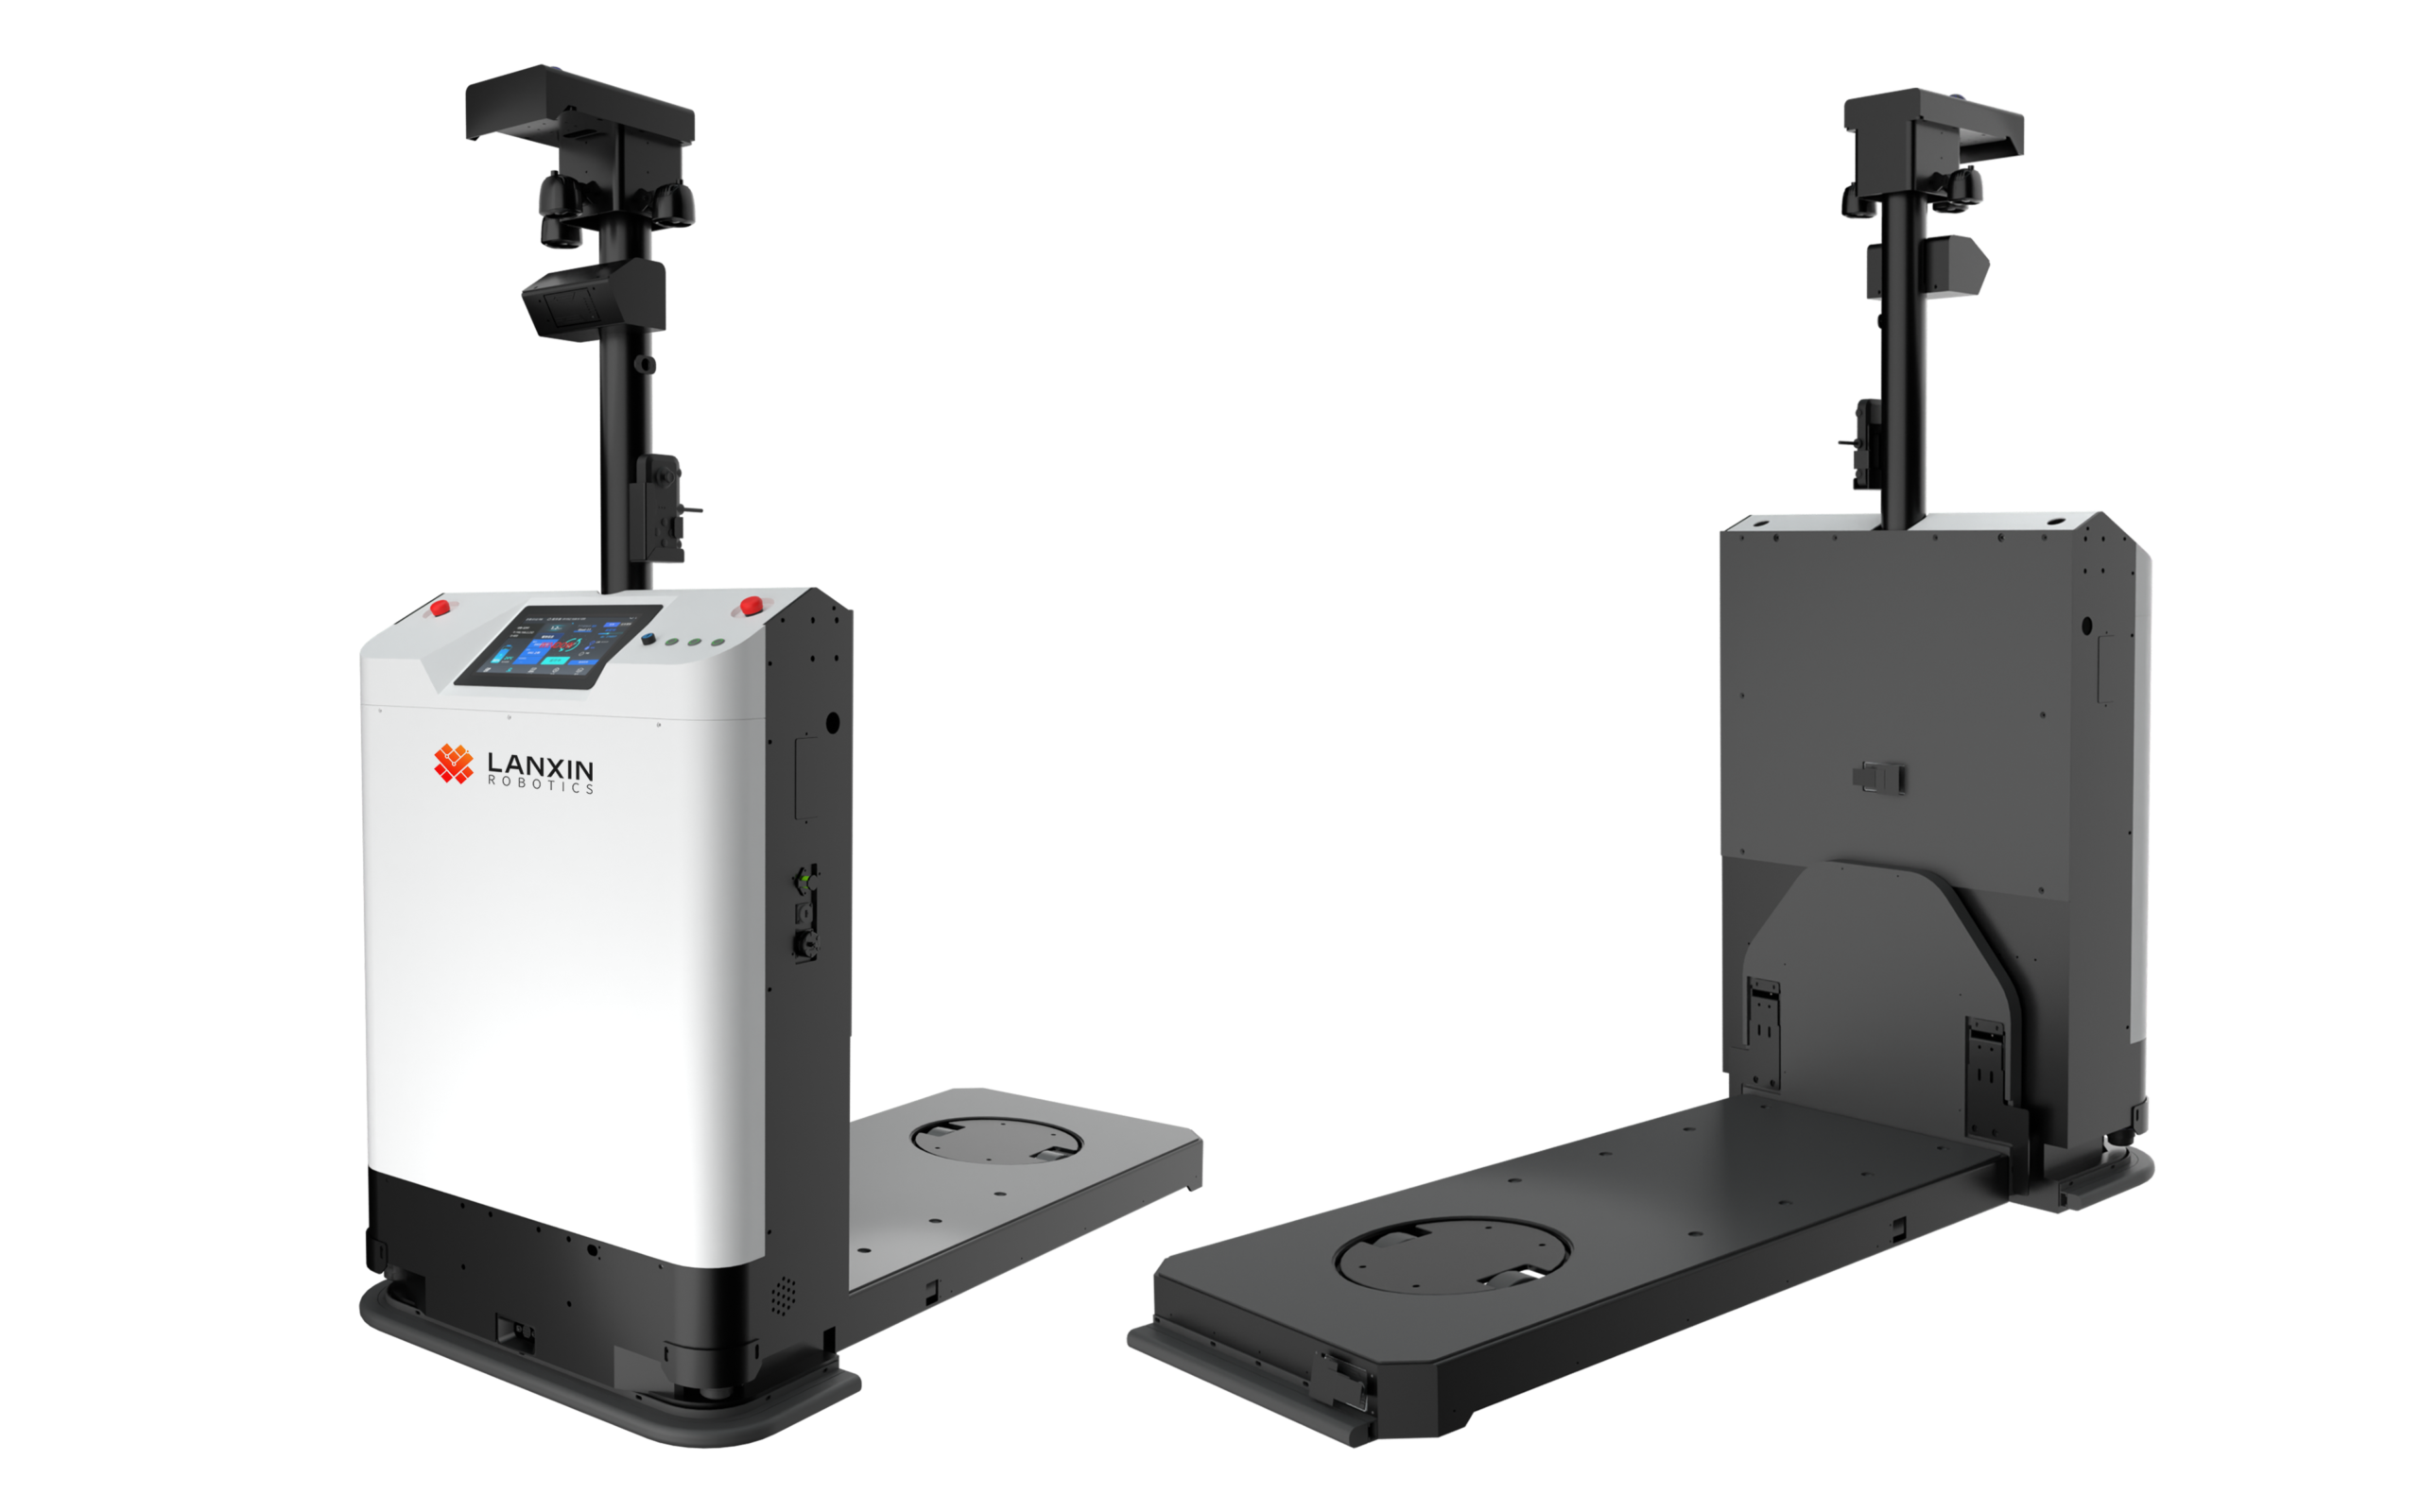
หุ่นยนต์จัดการกรง
การจัดการด้วยความแม่นยำเพื่อประสิทธิภาพและความปลอดภัยที่ไม่มีที่ใดเทียบได้ หุ่นยนต์จัดการอัจฉริยะ AMR นี้มอบความแม่นยำและความน่าเชื่อถือสูงด้วยอัลกอริทึมการมองเห็นขั้นสูง มันสามารถปรับตัวเองให้เหมาะสมกับพาเลทที่มีรูปทรงไม่สม่ำเสมอได้อย่างอัตโนมัติ โดยใช้ระบบนำทางตามธรรมชาติและระบบการมองเห็น 3 มิติ พร้อมด้วย LiDAR และคุณสมบัติความปลอดภัยที่ช่วยรับประกันการป้องกัน 360° ระบบชาร์จอัตโนมัติช่วยให้สามารถทำงานต่อเนื่อง 24 ชั่วโมงทุกวัน โดยรับน้ำหนักได้สูงสุด 3500 มม. เพื่อเพิ่มประสิทธิภาพด้านโลจิสติกส์ในคลังสินค้าอีคอมเมิร์ซและโรงงาน.
คุณสมบัติ
ใช้เทคโนโลยี 3D เลเซอร์ SLAM สำหรับการกำหนดตำแหน่งและการนำทางอัตโนมัติ เพื่อให้ได้ตำแหน่งที่แม่นยำในสภาพแวดล้อมที่ซับซ้อน.
รองรับความเร็วสูงสุด 2 เมตรต่อวินาที และอัตราเร่ง 0.6 เมตรต่อวินาที² ซึ่งช่วยเพิ่มประสิทธิภาพการขนถ่ายในคลังสินค้าอย่างมีนัยสำคัญ.
ใช้โมดูลควบคุมหลักและโมดูลธุรกิจที่พัฒนาขึ้นเองอย่างอิสระ มอบการบูรณาการสูง ความเสถียร และความน่าเชื่อถือ.
คุณสมบัติ การหลีกเลี่ยงสิ่งกีดขวางด้วยภาพ 3 มิติ, ตรวจจับสิ่งกีดขวางต่ำและลอยอยู่ได้อย่างชาญฉลาดเพื่อการดำเนินงานที่ปลอดภัยยิ่งขึ้น.
รองรับการเคลื่อนไหวทุกทิศทางและการบังคับเลี้ยว 360 องศา มอบความยืดหยุ่นและความเหมาะสมสำหรับทางเดินแคบ.
สื่อ
สำรวจเพิ่มเติมเกี่ยวกับหุ่นยนต์จัดการกรง
ข้อมูลจำเพาะทางเทคนิค
| ขนาด (ยาว*กว้าง*สูง) | 1575L*800W*1850(ต่ำสุด)H มม. |
| น้ำหนักสุทธิ | 400 กิโลกรัม |
| เส้นผ่านศูนย์กลางการหมุน | φ1800 มิลลิเมตร |
| โหลดที่กำหนด | 800 กิโลกรัม |
| ความกว้างด้านนอกของส้อม | 580 มิลลิเมตร |
| ความยาวของก้านส้อม | 1250 มม. (รวมเซ็นเซอร์ขอบ) |
| ระยะห่างจากพื้นถึงจุดต่ำสุด (หลังจากลดแขนง้างงา) | 120 มิลลิเมตร |
| ระยะห่างจากพื้นถึงจุดต่ำสุด (หลังจากยกแขนงา) | 200 มิลลิเมตร |
| ช่วงการป้องกัน | รวมถึงตัวรถและวัสดุที่บรรทุก. |
| มาตรการป้องกัน | การป้องกันสามระดับ: การลดความเร็ว, การหยุดอย่างค่อยเป็นค่อยไป, การหยุดฉุกเฉิน |
| ระบบหลีกเลี่ยงสิ่งกีดขวางด้วยเลเซอร์ | ระบบหลีกเลี่ยงสิ่งกีดขวางด้วยภาพ 3 มิติ + ระบบหลีกเลี่ยงสิ่งกีดขวางด้านล่างด้วยเลเซอร์ |
| ปุ่มหยุดฉุกเฉิน | ระยะที่มือข้างเดียวสามารถเอื้อมรอบหุ่นยนต์ได้ |
| สัญญาณเตือนภัยแบบภาพและเสียง | สัญญาณไฟ + เสียงแจ้งเตือน |
| ระบบหลีกเลี่ยงสิ่งกีดขวางด้วยภาพสามมิติ | การสนับสนุน |
| โหมดขับขี่ | แชสซีแบบรอบทิศทาง |
| โหมดการนำทาง | 3D SLAM |
| เส้นทางขับรถ | ไปข้างหน้า, ถอยหลัง, หมุน, เลี้ยวซ้าย/ขวา, เคลื่อนที่ด้านข้าง |
| ความเร็ว | 0~2 เมตรต่อวินาที |
| ความแม่นยำในการนำทาง | ±10 มม. |
| ความแม่นยำในการเชื่อมต่อ | ±10 มม. |
| ประเภทแบตเตอรี่ | LFP |
| อายุการใช้งานแบตเตอรี่ | ≥8 ชั่วโมง |
| วิธีการชาร์จ | ชาร์จอัตโนมัติ / ชาร์จด้วยตนเอง |
| เวลาชาร์จ | ≤2 ชั่วโมง |
| วงจรชีวิต | 1500 รอบ |
| แผงจอ LCD | มาตรฐาน |
| สัญญาณไฟ | สถานะของหุ่นยนต์, การเตือนข้อผิดพลาด, กำลังไฟของแบตเตอรี่, เป็นต้น. |
| เสียงแจ้งเตือน | ทัวริง, เตือน, เล่นเพลง, เป็นต้น. |
| การกดปุ่ม | ปุ่มหยุดฉุกเฉิน, ปุ่มสวิตช์เปิด-ปิด, ปุ่มการทำงาน |
| รีโมทคอนโทรลแบบใช้มือ | การสนับสนุน |
| อินเตอร์เฟซการขยาย | RJ45(100MB) |
| สถานการณ์การใช้งาน | ในอาคาร |
| อุณหภูมิการทำงาน | 0~40℃ |
| ความชื้น | 10~90%RH, ไม่มีน้ำค้าง |
| ความลาดชันของพื้นดิน | ≤ 9% / 5° |
| ความสูงในการเคลียร์สิ่งกีดขวาง | ≤ 15 มม. |
| ความกว้างของช่องว่าง | ≤ 30 มม. |
| อากาศ | ไม่มีฝุ่น ไม่มีก๊าซไวไฟ ก๊าซระเบิด หรือก๊าซกัดกร่อน |
| การสื่อสารเครือข่าย | WiFi IEEE802.11 a/b/g/n/ac/ax, 5G (ตัวเลือก) |