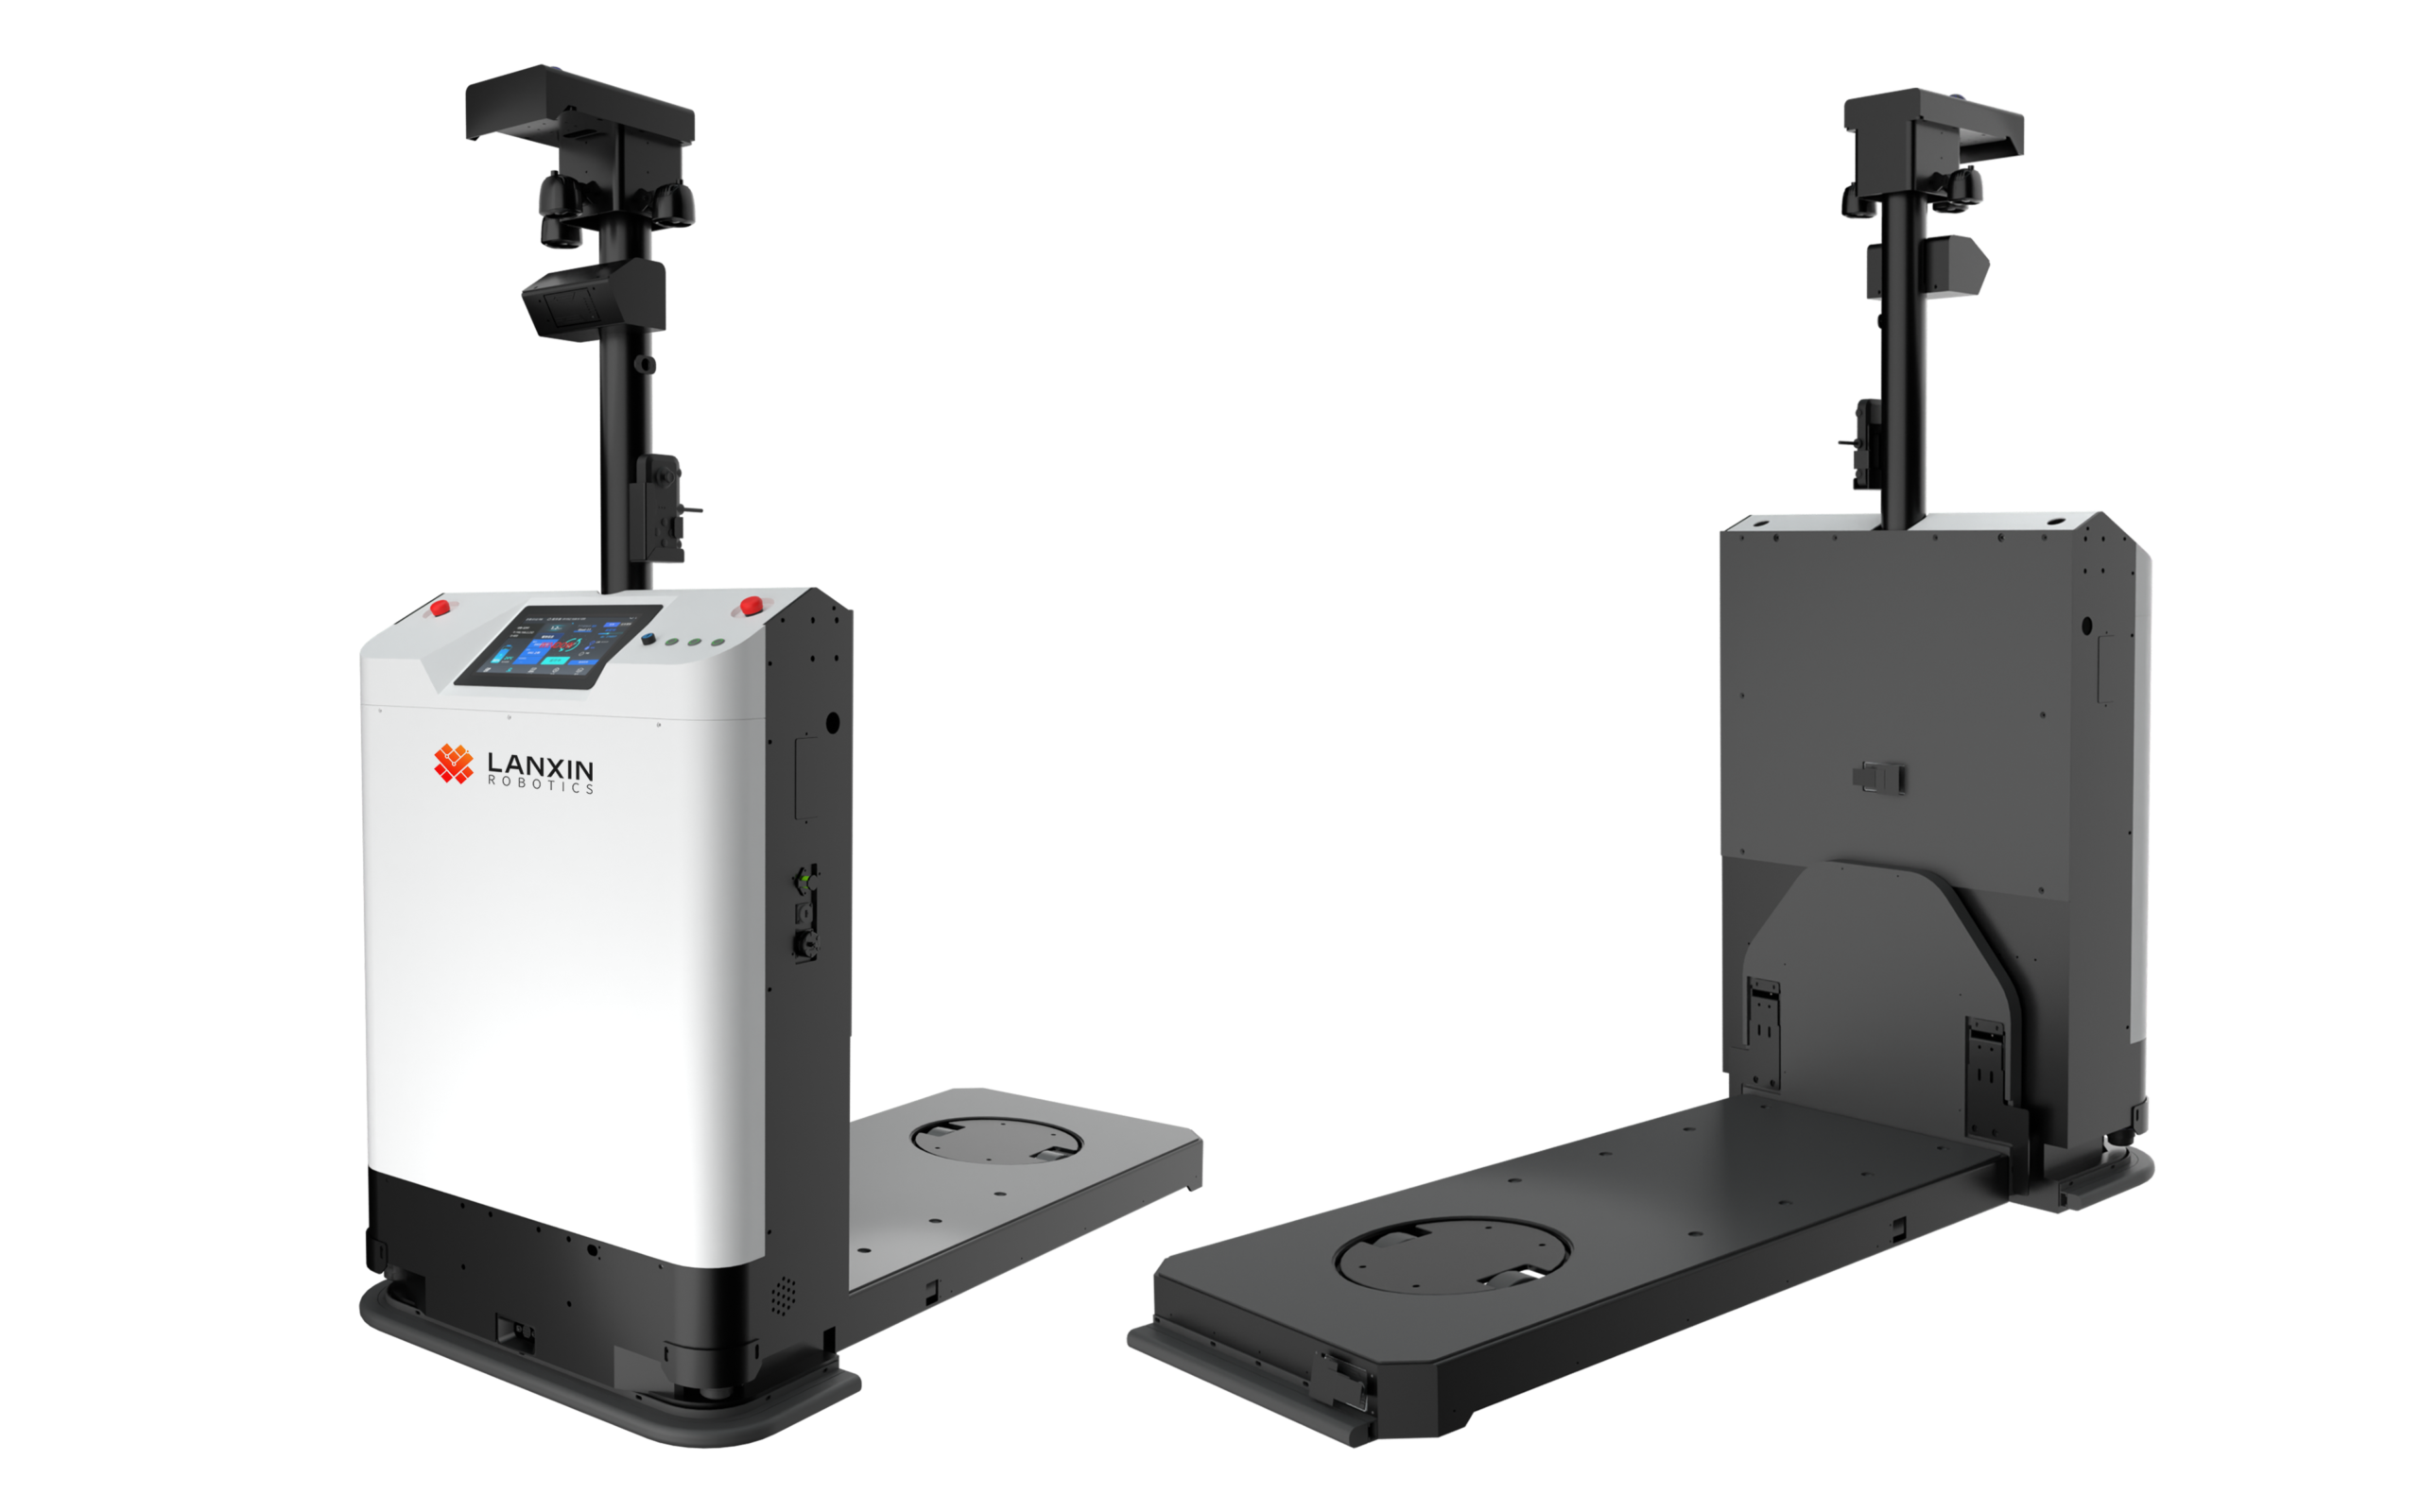
VMR-FR4800P / VMR-FL4800P
หุ่นยนต์จัดการกรง
Precision Handling for Unmatched Efficiency and Safety. This AMR Intelligent Handling Robot offers high precision and reliability with advanced vision algorithms. It autonomously adjusts for irregular pallets using natural navigation and 3D vision. Equipped with LiDAR and safety features, it ensures 360° protection. Autonomous charging allows continuous 24/7 operation, handling up to 3500mm loads for efficient logistics in e-commerce and factory warehouses.
คุณสมบัติ
ใช้เทคโนโลยี 3D เลเซอร์ SLAM สำหรับการกำหนดตำแหน่งและการนำทางอัตโนมัติ เพื่อให้ได้ตำแหน่งที่แม่นยำในสภาพแวดล้อมที่ซับซ้อน.
รองรับความเร็วสูงสุด 2 เมตรต่อวินาที และอัตราเร่ง 0.6 เมตรต่อวินาที² ซึ่งช่วยเพิ่มประสิทธิภาพการขนถ่ายในคลังสินค้าอย่างมีนัยสำคัญ.
ใช้โมดูลควบคุมหลักและโมดูลธุรกิจที่พัฒนาขึ้นเองอย่างอิสระ มอบการบูรณาการสูง ความเสถียร และความน่าเชื่อถือ.
คุณสมบัติ การหลีกเลี่ยงสิ่งกีดขวางด้วยภาพ 3 มิติ, ตรวจจับสิ่งกีดขวางต่ำและลอยอยู่ได้อย่างชาญฉลาดเพื่อการดำเนินงานที่ปลอดภัยยิ่งขึ้น.
รองรับการเคลื่อนไหวทุกทิศทางและการบังคับเลี้ยว 360 องศา มอบความยืดหยุ่นและความเหมาะสมสำหรับทางเดินแคบ.
สื่อ
สำรวจเพิ่มเติมเกี่ยวกับหุ่นยนต์จัดการกรง
ข้อมูลจำเพาะทางเทคนิค
| ขนาด (ยาว*กว้าง*สูง) | 1575L*800W*1850(ต่ำสุด)H มม. |
| น้ำหนักสุทธิ | 400 กิโลกรัม |
| เส้นผ่านศูนย์กลางการหมุน | φ1800 มิลลิเมตร |
| โหลดที่กำหนด | 800 กิโลกรัม |
| ความกว้างด้านนอกของส้อม | 580 มิลลิเมตร |
| ความยาวของก้านส้อม | 1250 มม. (รวมเซ็นเซอร์ขอบ) |
| ระยะห่างจากพื้นถึงจุดต่ำสุด (หลังจากลดแขนง้างงา) | 120 มิลลิเมตร |
| ระยะห่างจากพื้นถึงจุดต่ำสุด (หลังจากยกแขนงา) | 200 มิลลิเมตร |
| ช่วงการป้องกัน | รวมถึงตัวรถและวัสดุที่บรรทุก. |
| มาตรการป้องกัน | การป้องกันสามระดับ: การลดความเร็ว, การหยุดอย่างค่อยเป็นค่อยไป, การหยุดฉุกเฉิน |
| ระบบหลีกเลี่ยงสิ่งกีดขวางด้วยเลเซอร์ | ระบบหลีกเลี่ยงสิ่งกีดขวางด้วยภาพ 3 มิติ + ระบบหลีกเลี่ยงสิ่งกีดขวางด้านล่างด้วยเลเซอร์ |
| ปุ่มหยุดฉุกเฉิน | ระยะที่มือข้างเดียวสามารถเอื้อมรอบหุ่นยนต์ได้ |
| สัญญาณเตือนภัยแบบภาพและเสียง | สัญญาณไฟ + เสียงแจ้งเตือน |
| ระบบหลีกเลี่ยงสิ่งกีดขวางด้วยภาพสามมิติ | การสนับสนุน |
| โหมดขับขี่ | แชสซีแบบรอบทิศทาง |
| โหมดการนำทาง | 3D SLAM |
| เส้นทางขับรถ | ไปข้างหน้า, ถอยหลัง, หมุน, เลี้ยวซ้าย/ขวา, เคลื่อนที่ด้านข้าง |
| ความเร็ว | 0~2 เมตรต่อวินาที |
| ความแม่นยำในการนำทาง | ±10 มม. |
| ความแม่นยำในการเชื่อมต่อ | ±10 มม. |
| ประเภทแบตเตอรี่ | LFP |
| อายุการใช้งานแบตเตอรี่ | ≥8 ชั่วโมง |
| วิธีการชาร์จ | ชาร์จอัตโนมัติ / ชาร์จด้วยตนเอง |
| เวลาชาร์จ | ≤2 ชั่วโมง |
| วงจรชีวิต | 1500 รอบ |
| แผงจอ LCD | มาตรฐาน |
| สัญญาณไฟ | สถานะของหุ่นยนต์, การเตือนข้อผิดพลาด, กำลังไฟของแบตเตอรี่, เป็นต้น. |
| เสียงแจ้งเตือน | ทัวริง, เตือน, เล่นเพลง, เป็นต้น. |
| การกดปุ่ม | ปุ่มหยุดฉุกเฉิน, ปุ่มสวิตช์เปิด-ปิด, ปุ่มการทำงาน |
| รีโมทคอนโทรลแบบใช้มือ | การสนับสนุน |
| อินเตอร์เฟซการขยาย | RJ45(100MB) |
| สถานการณ์การใช้งาน | ในอาคาร |
| อุณหภูมิการทำงาน | 0~40℃ |
| ความชื้น | 10~90%RH, ไม่มีน้ำค้าง |
| ความลาดชันของพื้นดิน | ≤ 9% / 5° |
| ความสูงในการเคลียร์สิ่งกีดขวาง | ≤ 15 มม. |
| ความกว้างของช่องว่าง | ≤ 30 มม. |
| อากาศ | ไม่มีฝุ่น ไม่มีก๊าซไวไฟ ก๊าซระเบิด หรือก๊าซกัดกร่อน |
| การสื่อสารเครือข่าย | WiFi IEEE802.11 a/b/g/n/ac/ax, 5G (ตัวเลือก) |